Modelamiento 3D para medición de volumen de concentrado de cobre Pt 2
Flujo de trabajo
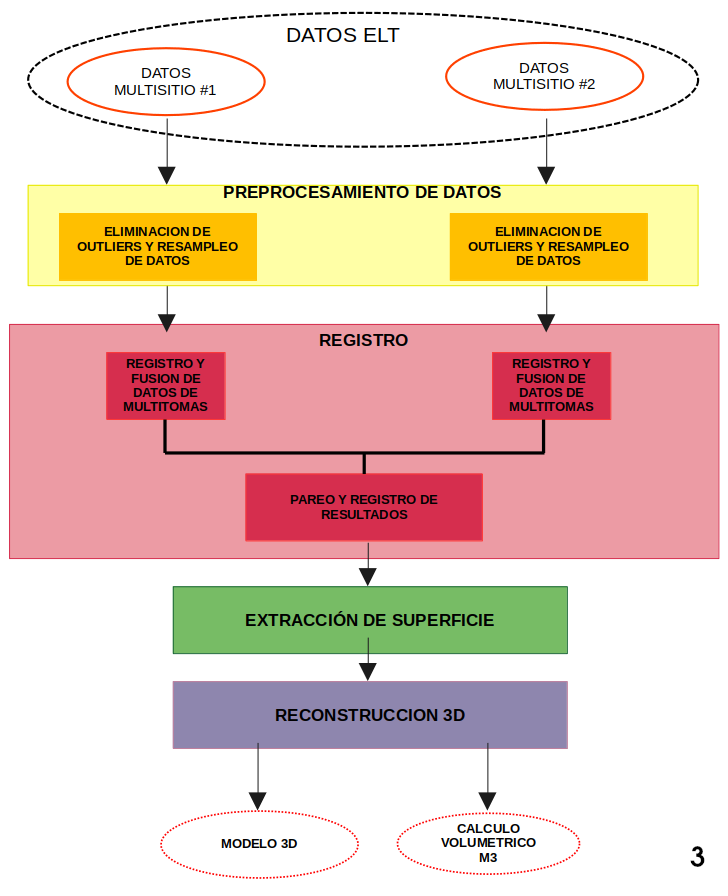
Proponemos un flujo esquemático basado en TLS para el modelado 3D y los métodos de medición de volumen de concentrado almacenado. En este esquema, un conjunto de datos TLS multisitio pasará por una serie de tareas de procesamiento matemático, como el preprocesamiento de datos, el registro, la extracción de superficies, la reconstrucción 3D y el cálculo del volumen. El flujo de trabajo metodológico se ilustra en la Figura 3, donde las elipses representan datos o modelos y los rectángulos representan procesos o cálculos.
Preprocesamiento de datos
Debido a diversas perturbaciones ambientales (p. ej., la interferencia de la luz exterior, temperatura, visibilidad), vibraciones instrumentales y factores operativos en el proceso de adquisición de datos,
inevitablemente se introducirán puntos ruidosos en los conjuntos de datos de nubes de puntos generados. Además de estos datos ruidosos producidos por factores aleatorios, el efecto de oclusiónde la geometría cóncava o la variabilidad en la medición podrían generar valores atípicos dispersos (es decir, los puntos de datos más alejados de la media muestral de lo que se considera razonable), lo que corrompe aún más el modelo de nube de puntos reconstruido. La nube de puntos ruidosa complica la estimación de sus características locales, como las normales de superficie o los cambios de curvatura, lo que genera valores erróneos que, a su vez, podrían provocar fallos en las tareas posteriores de procesamiento de la nube de puntos. Además, la cantidad de datos capturados directamente por el escáner láser 3D suele ser muy grande y, en cierta medida, redundante, lo que afecta gravemente la velocidad y la precisión del procesamiento posterior. Por lo tanto, es necesario preprocesar adecuadamente los datos brutos de la nube de puntos.
En la fase de preprocesamiento, se utilizan algoritmos de filtrado para eliminar valores atípicos y reducir la resolución de la nube de puntos. Adoptamos el método estadístico de eliminación de valores atípicos para eliminar el ruido en los datos. La idea básica de este método es realizar un análisis estadístico de la vecindad de cada punto en el conjunto de datos y eliminar aquellos que no cumplen un criterio determinado. Para cada punto, se calcula su distancia promedio a los K vecinos más cercanos. Suponiendo que la distribución resultante es gaussiana con una media y una desviación estándar, todos los puntos cuyas distancias promedio están fuera de un intervalo definido por la media global y la desviación estándar pueden considerarse valores atípicos y eliminarse del conjunto de datos. El método de cuadrícula de vóxeles también se utiliza para el submuestreo de nubes de puntos, con el fin de reducir el número de puntos manteniendo inalterado el contorno de la nube, con el objetivo de mejorar la velocidad de ejecución de algoritmos clave posteriores, como el reconocimiento de características y el registro de nubes de puntos. Esta técnica crea una cuadrícula de vóxeles 3D (es decir, pequeños recuadros 3D en el espacio) sobre los datos de la nube de puntos y, posteriormente, en cada vóxel, todos los puntos presentes se aproximan a su centroide.
Registro multipunto
Se necesitan múltiples escaneos láser adquiridos en diferentes puntos para cubrir el volumen de concentrado con todo detalle. Dado que cada escaneo se refiere a su propia referencia de coordenadas local, un requisito previo para cualquier procesamiento posterior de dichos datos es el proceso de registro, que alinea todos los escaneos individuales en un sistema de referencia de coordenadas uniforme para obtener una gran nube de puntos de la escena completa.
Desarrollo de software
El procesamiento matemático general del esquema se realiza en un sistema de software Python implementado con packages de manipulacion de elementos 3D (Open3D), asi como con librerias de manejo de datos, estadistica y ML (Pandas,Numpy, Keras) para el procesamiento de datos TLS,desarrollado específicamente para la propuesta. El sistema se diseñó en Django, un framework multiplataforma para el desarrollo de aplicaciones de escritorio, integradas y móviles. Se utilizaninterfaces de programación de aplicaciones de renderizado gráfico en OpenGL para la visualización de nubes de puntos 3D y el dibujo de otras formas 3D (por ejemplo, modelos de malla y otras formas 3D) en pantalla.
El software facilita la creación de modelos y mallas poligonales 3D a partir de datos escaneados de nubes de puntos que representan el acopio de concentrado de cobre. Las características clave de este software incluyen: renderizado y manipulación de datos 3D, análisis de superficies, medición de distancias y cálculo de volumen, alineación automática de nubes de puntos escaneadas, conversión automática de datos de nubes de puntos a polígonos, segmentación automática de superficies, quedando a requerimiento del mandante cualquier otra variación en manejo de datos, visualización o interfaz de usuario.-
Imagenes
3
4
COMENTARIOS
VOLVER